
广州聚杰不停车超限检测系统|多车道并行检测技术方案与应用优势
作者:广州聚杰芯科智能设备有限公司
浏览:
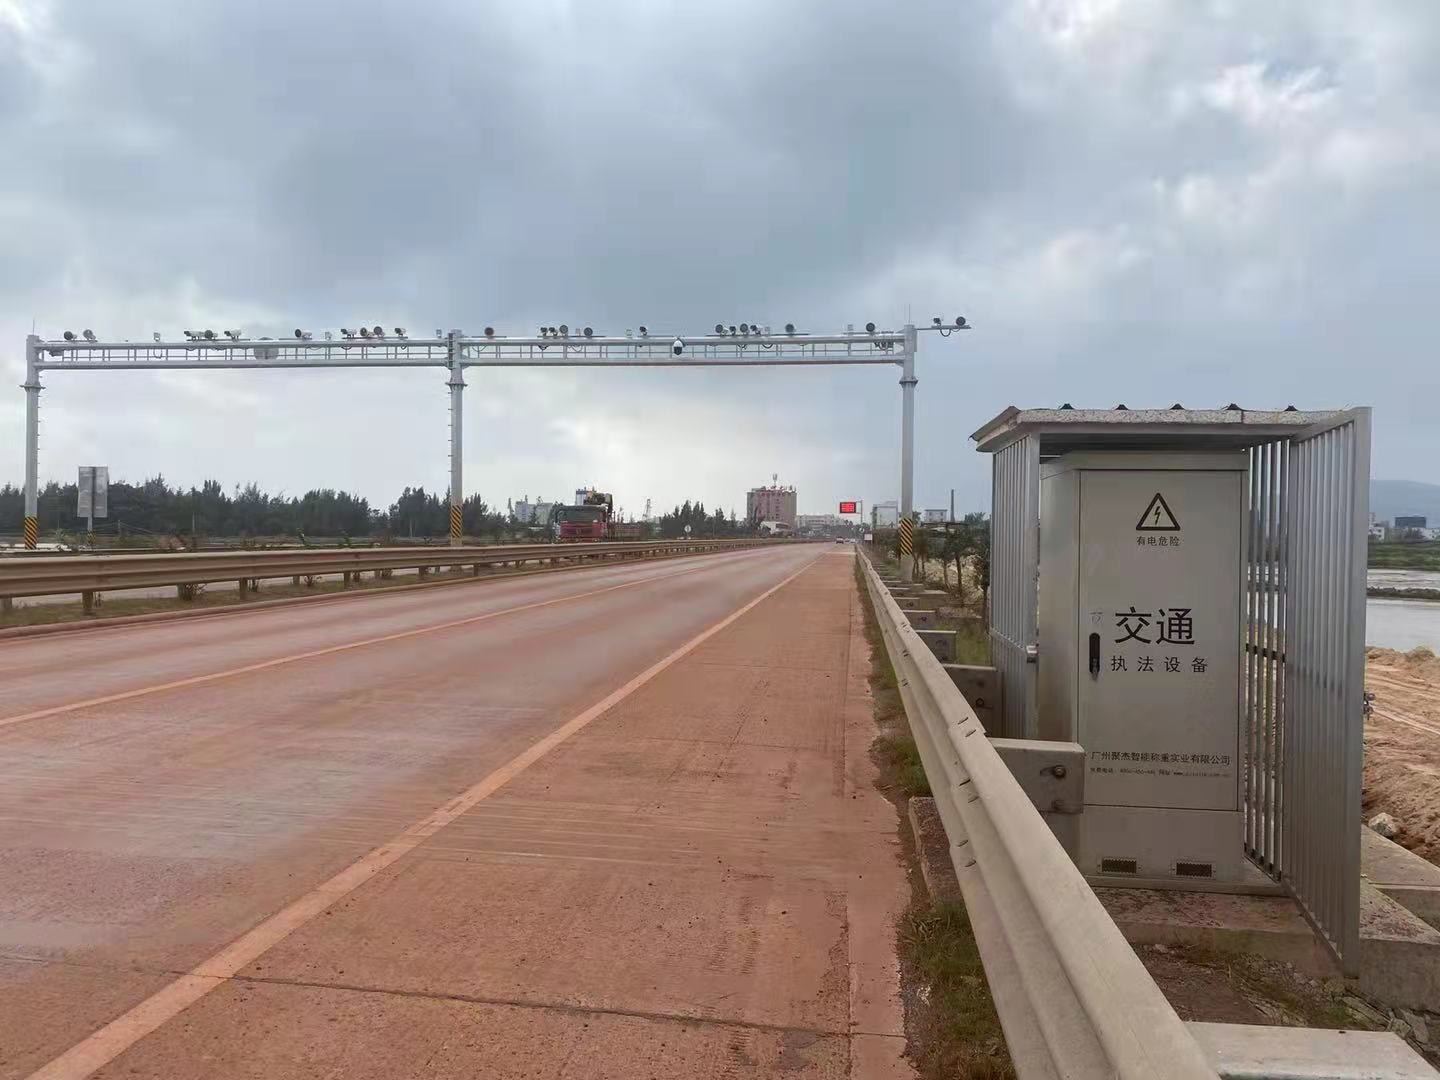
在公路治超项目建设当中,双向多车道道路的检测难度相比单车道更高。多车道路段货车、小型客车混行,车辆跨线、并线、近距离并行的情况较多,容易出现车辆互相干扰,造成称重识别混淆,对不停车超限检测系统的车辆分离、波形解析、轨迹识别能力提出更高要求。广州聚杰针对多车道治超场景进行专项技术优化,广州聚杰不停车超限检测系统可实现多车道并行通行车辆同步检测,本篇介绍广州聚杰不停车超限检测系统多车道并行检测技术方案与应用优势。
多车道场景的核心难点集中在几个方面。第一,多车并行,不同车道车辆同时压过检测区域,容易造成称重信号叠加,系统难以区分不同车辆的轴重数据;第二,车辆跨车道压线行驶,车轮部分落在检测区域外,造成称重数据失真;第三,车流密度大,车辆跟车距离短,前后车辆轴组波形重叠,出现车辆拆分错误;第四,多车道点位前端抓拍设备视野范围大,容易受到相邻车道车辆光影干扰,影响车牌、车型识别效果。普通简易款不停车超限检测系统面对多车道场景,检测误差、识别错误概率会明显上升,难以满足常态化治超取证需求。
广州聚杰不停车超限检测系统针对多车道工况,采用分车道传感阵列布设方案,每个车道独立布置传感检测组件,各车道信号独立采集。同时搭载车辆轨迹识别算法,结合抓拍图像与称重波形双重信息,判断每一台车辆行驶车道、车轮行驶轨迹,区分本车道有效过车、跨车道压线车辆、邻车道并行车辆,分离多车叠加的称重信号,单独解析每台货车的轴数、轴重、总重信息,解决多车并行带来的数据混淆问题。
对于跨车道压线通行的车辆,广州聚杰不停车超限检测系统可以识别车轮压边状态,标记该条记录,推送后台人工复核,减少无效记录直接判定超限的情况,保障检测工作严谨。系统的车辆分离算法专门针对多车道密集车流优化,当多辆车连续近距离通行时,能够识别轴组之间的间隔,拆分不同车辆的波形数据,避免前后车辆重量混算,保证每一条车辆记录独立完整。
在抓拍取证层面,广州聚杰不停车超限检测系统按照车道配置对应的抓拍识别相机,相机角度、拍摄范围按车道规划,减少相邻车道车辆带来的画面干扰。抓拍单元同步记录图片与短视频素材,和称重波形、车辆信息一一绑定,形成完整的证据记录。多车道点位可配套多块 LED 情报板,分车道提示车辆检测重量,对超限车辆进行现场劝导,驾驶员可以实时看到自身车辆检测结果,引导规范载货通行。
在平台管理层面,一套后端管理平台可以接入多个车道的广州聚杰不停车超限检测系统设备,后台界面分车道展示实时车流、超限报警、设备状态。管理人员可以单独查看每个车道的通行数据,分车道生成统计报表,分析各个车道货车流量、超限发生情况,方便多车道路段开展精细化管理。
在施工层面,多车道项目需要统筹多个车道开槽、传感器埋设、管线铺设工作。广州聚杰技术团队在项目前期,结合车道宽度、路面结构、道路通行流量,出具整体布设图纸,合理规划管线走向、设备安装位置,分段施工,减少全路段长时间封路,降低对多车道主线交通的影响。
多车道并行检测是智慧治超当中技术难度较高的场景,需要硬件布设方案与算法协同配合。广州聚杰不停车超限检测系统依托分车道传感阵列、轨迹识别与波形解析技术,妥善解决多车并行、压线、密集跟车等行业痛点,为多车道国省道、城市快速路提供稳定可靠的不停车超限检测方案,助力多车道路段高效开展超限治理,保护道路基础设施。


点击右上角
分享给朋友吧







 长按图片保存/分享
0

我们是谁 | 服务内容 | 客户案例 | 新闻中心

微信公众号
微信视频号
联系我们
CONKACT US
联系电话:188-188-01169
电子邮箱:gzjujie2004@163.com
公司地址:广州市花都区花东镇北兴工业一街3号
Copyright ©2004 All Rights Reserved广州聚杰芯科智能设备有限公司 版权所有
